


Definišem ugaoni zupčanik kao specijalizovani konusni zupčanik sa prenosnim odnosom 1:1. Koristim ove precizne mehaničke komponente za promjenu smjera rotacije za 90 stepeni unutar kompaktnih kućišta. Oni prenose kretanje direktno između okomitih osovina bez promjene mehaničke brzine ili obrtnog momenta. U svom inženjerskom radu redovno integrišem pogone ugaonog zgloba u zglobne ručne zglobove, sisteme upravljanja mobilnim roverima i kompaktne egzoskeletne aktuatore. Ovi svestrani mehanizmi pružaju optimalne performanse u robotskim sistemima umjerene brzine i umjerenog opterećenja. Oni maksimiziraju prostornu efikasnost od 90 stepeni u uskim postavkama gdje čist i pouzdan prijenos snage pod pravim uglom ostaje najvažniji za cjelokupni dizajn sistema.
Ključne zaključke
●Zupčanici za ugaopromijeniti smjer rotacije za devedeset stepeni bez promjene brzine ili obrtnog momenta.
●Okomita montaža motora štedi dragocjeni prostor unutar kompaktnih robotskih zglobova i zglobova manipulatora.
●Mobilni roveri i nosivi egzoskeleti koriste ugaone pogone za poboljšanje prostorne efikasnosti i ravnoteže.
●Rad zupčanika pod umjerenim opterećenjima sprječava prekomjerno zagrijavanje i produžava vijek trajanja zupčanika.
Integracija ugaonog zupčanika u kompaktne robotske zglobove
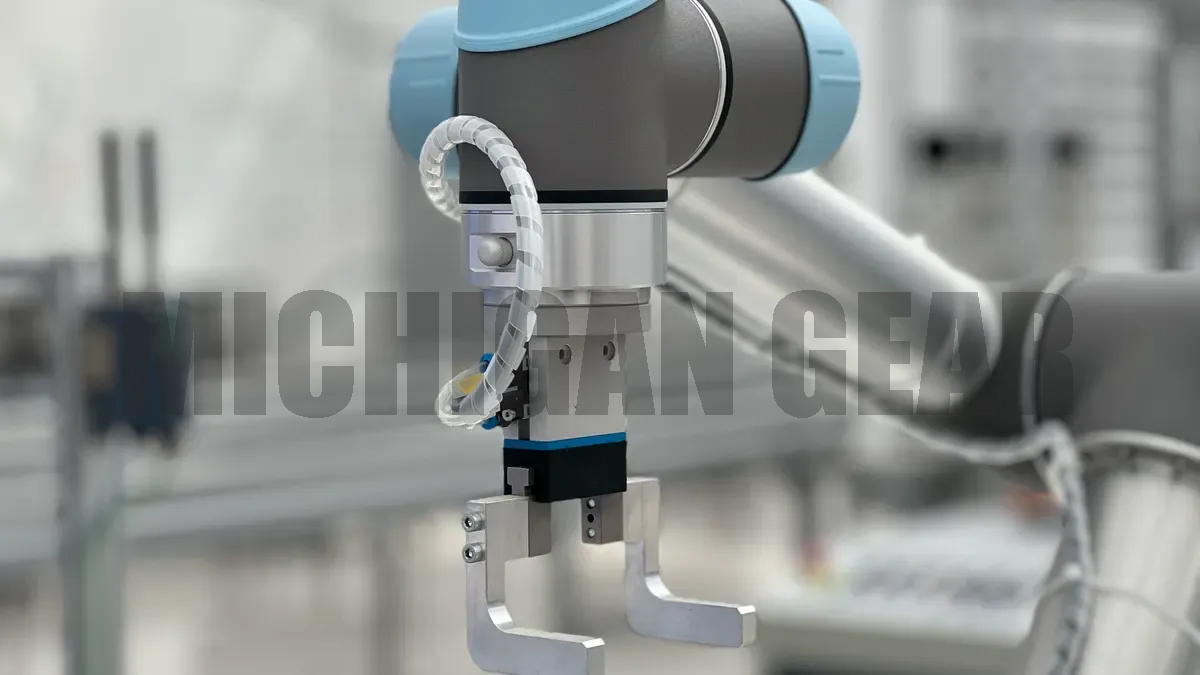
Dizajniram robotske zglobove koji se uklapaju unutar strogih mehaničkih okvira. Standardni linijski pogonski sistemi predstavljaju velike prostorne izazove u modernoj automatizaciji. Dugi sklopovi motora protežu se izvan željenih otisaka zglobova kada direktno poravnavam osovine motora sa pogonjenim osama. Integracija prijenosa snage pod pravim uglom efikasno rješava ovo prostorno ograničenje. Oslanjam se na precizno ugaono postavljanje komponenti kako bih optimizovao unutrašnji volumen okvira. Sistematski analiziram prostorna ograničenja prije odabira konfiguracija pogona. Efikasno prostorno planiranje mi omogućava da konstruišem čvrste, aerodinamične kućišta zglobova.
Pravougaoni pogoni koji štede prostor
Elektromotore montiram okomito na osu pogonskog zgloba u kompaktne robotske okvire. Ova konfiguracija pod pravim uglom pomiče glavno tijelo motora duž unutrašnjeg konstrukcijskog kućišta. Preusmjeravam rotacijsku silu tačno za 90 stepeni koristećiSklop ugaonog zupčanikaOvakav raspored znatno smanjuje ukupnu dužinu projekcije sklopa pogona.
Ovu kompaktnu shemu montaže koristim u nekoliko konfiguracija robotskih zglobova:
●Zglobovi nagiba i rotacije ruku gdje bi izbočena motorna tijela ograničila opseg pokreta
●Mobilne bazne upravljive pod jedinice gdje postoje horizontalna ograničenja visine
●Kompaktni robotski zglobovi koji zahtijevaju minimalni vanjski promjer profila
Postavljanje pogonskih motora paralelno ili poprečno u odnosu na strukturne udove omogućava mi da kućišta zglobova budu tanka. Eliminišem nezgodna vanjska ispupčenja u okviru robota. Manja kućišta smanjuju ukupnu strukturnu težinu. Manja težina poboljšava ukupni dinamički odziv tokom faza brzog ubrzanja. Unutrašnje vođenje žica takođe postaje mnogo čistije i sigurnije. Provodim električne kablove kroz otvorene kanale pored okomitog kućišta motora bez rizika od priklještenja ili habanja kabla tokom punih rotacija zglobova.
Očuvanje prijenosa brzine i obrtnog momenta 1:1
Biram specijalizirane konusne pogone s jednakim brojem zubaca kada mi je potrebno direktno usmjeravanje snage bez promjene profila brzine. Pogonska osovina prima identičnu brzinu rotacije i izlazni obrtni moment s ulazne osovine. Primarno smanjenje brzine rješavam na drugim mjestima u pogonskom sklopu pomoću namjenskih planetarnih zupčanika. Ova podijeljena konstrukcija izolira čisto ugaono preusmjeravanje od zadataka multiplikacije obrtnog momenta s visokim omjerom. Održavam preciznu sinhronizaciju između ulazne i izlazne osovine. Direktni prijenos snage osigurava predvidljivu povratnu informaciju o položaju kroz automatizirane cikluse kretanja.
Održavam kontinuirane operativne performanse korištenjem ovih zupčanika strogo unutar umjerenih granica brzine i umjerenog obrtnog momenta. Visoka dinamička opterećenja proizvode prekomjerno trenje između zuba zupčanika koji se spajaju. Pažljivo pratim termičke parametre jer nekontrolirana toplina uzrokuje širenje metala unutar kućišta zatvorenih spojeva. Termičko širenje smanjuje preciznost tolerancije zahvata zuba. Proširene komponente povećavaju mehanički otpor, ubrzavaju habanje površine i smanjuju ukupnu efikasnost prijenosa ispod ciljanih pragova.
Održavam visoku efikasnost mreže od 90 stepeni i sprečavam mehaničko vezivanje direktnim usklađivanjem ograničenja opterećenja sa stopama odvođenja toplote kućišta.
Redovno mjerim termičku stabilnost tokom kontinuiranih cikličkih ispitivanja spojeva. Održavam radne brzine unutar umjerenih raspona kako bih osigurao ujednačeno kontaktno naprezanje duž profila zuba zupčanika. Ovo konzervativno termičko upravljanje održava precizno ugaono poravnanje kroz hiljade ciklusa kretanja. Pravilno upravljanje brzinom eliminira neželjene pomake uslijed povratnog udara uzrokovane termičkim oticanjem u aluminijskim ili čeličnim kućištima.
Nadalje, održavanje umjerenih radnih parametara štiti osjetljiva sintetička maziva od termičkog razaranja. Čisti filmovi maziva štite površine spoja od mikro-rupica pri ponovljenim ciklusima rada. Održavam stabilnu operativnu kontrolu tokom dugih radnih ciklusa štiteći svaki mehanički spoj od prekomjernog nakupljanja topline. Moji dizajni postižu glatku, predvidljivu kontrolu, a istovremeno maksimiziraju mehanički vijek trajanja u primjenama spojeva s ograničenim prostorom.
Ugaoni pogoni u robotskim manipulatorima
Dizajniram robotske manipulatore za izvršavanje složenih zadataka automatizacije unutar uskih industrijskih prostora. Zglobne veze ruke zahtijevaju efikasno usmjeravanje mehaničke snage preko više rotirajućih zglobnih osa. Postavljanje motora stvara ozbiljna uska grla u mehaničkom rasporedu kada usmjeravam mehaničku snagu direktno niz segmente ruke. Sistemi ugaonih pogona rješavaju ovaj prostorni problem preciznim okretanjem rotacijske sile preko osa osovina koje se sijeku. Postavljam unutrašnje ugaone pogone unutar ruku manipulatora kako bih stvorio tanke strukturne profile. Ovaj mehanički pristup drži pokretni korisni teret blizu strukture ruke, što stabilizuje ravnotežu sistema tokom brzih sekvenci kretanja. Dizajniram ova kućišta zglobova kako bih ravnomjerno rasporedio strukturne sile po okviru robota.
Mehanizmi ugaonog zupčanika u zglobovima manipulatora
Robotski zglobovi ručnog zgloba zahtijevaju ekstremnu prostornu efikasnost. Instaliram specijalizirane zupčanike pod pravim uglom kako bih glatko usmjeravao rotacijsku snagu kroz ose zglobova nagiba, skretanja i rotacije. Ove mehaničke komponente mi omogućavaju poravnanje unutrašnjih pogonskih osovina duž glavne spone ruke, dok istovremeno prenosim rotacijsko kretanje preko okomite ose zgloba ručnog zgloba. Centralne upravljačke ožičenje usmjeravam direktno kroz otvorene unutrašnje kanale bez priklještenja električnih kablova tokom brzih ciklusa kretanja ručnog zgloba.
Procjenjujem ključne mehaničke parametre performansi kada integriram ove ugaone pogone u višeosne robotske zglobove:
| Atribut | Vrijednost |
|---|---|
| Konfiguracija | Koaksijalna osovina pokreće nizzupčanici za ugaoza zglob ručnog zgloba |
| Omjer redukcije | 3,33:1 |
| Maksimalni obrtni moment zgloba | 1,256 Nm |
Ovaj specifičan raspored prenosi glatku rotacijsku snagu kroz uglove osovine koji se presijecaju.Ugaoni zupčanikJedinica mijenja fizički smjer pogonskog momenta bez promjene osnovne brzine rotacije. Sekundarni stepeni zupčanika obezbjeđuju potrebno mehaničko smanjenje brzine. Ovo odvajanje mehaničkih dužnosti izoluje prostorne promjene ugla od konverzija momenta s visokim prenosnim odnosom. Sklop održava kućište ručnog zgloba laganim, a istovremeno štiti unutrašnje komponente pogona od prekomjernog bočnog habanja tokom kontinuiranog rada.
Kompaktno upravljanje kretanjem za robotske hvataljke
Robotski krajnji efektori zahtijevaju lagane pogonske mehanizme kako bi održali visoku dinamičku brzinu tokom rada. Postavljam električne pogonske motore paralelno s okvirima dlanova hvataljke kako bih mehanizme pogona prstiju održao kompaktnim. Ova mehanička orijentacija sprječava da duga tijela motora vire iza glavne ploče za montažu hvataljke. Parovi kosih zuba pod pravim uglom usmjeravaju rotaciju motora devedeset stepeni direktno u vodeće vijke ili šine zupčanika i letve koje aktiviraju prste hvataljke.
Ovaj pristup okomitog montiranja koristim za izradu simetričnih mehanizama za hvatanje s dva prsta. Glavna ulazna osovina istovremeno okreće dva suprotna para konusnih zubaca. Ovaj ujednačen prijenos snage pokreće obje čeljusti hvataljke prema unutra identičnim brzinama. Direktni dinamički prijenos održava rotacijsku ravnotežu i osigurava glatko, linearno kretanje čeljusti u cijelom rasponu mehaničkog hoda. Održavam precizno praćenje položaja prstiju jer jednak broj zuba sprječava mehaničko klizanje između paralelnih pogonjenih osovina. Sinhronizirano kretanje čeljusti osigurava predvidljivo rukovanje pri hvatanju krhkih radnih komada.
Ovaj raspored također poboljšava taktilnu povratnu informaciju o sili tokom osjetljivog kontakta s objektom. Direktna dinamička veza omogućava senzorima struje motora da detektuju tačan otpor hvatanja bez dinamičkog kašnjenja kontrole. Ove robotske sklopove hvataljke koristim strogo unutar umjerenih pragova obrtnog momenta i umjerene brzine. Konzervativni radni parametri sprječavaju štetno termičko širenje unutar malog kućišta dlana. Sprečavanje prekomjernog nakupljanja topline održava unutrašnje mehaničke tolerancije čvrstim. Ovaj pristup garantuje konzistentne sile stezanja i štiti precizne komponente tokom hiljada ciklusa hvatanja i postavljanja. Redovno pregledavam ove mehaničke spojeve kako bih osigurao dugoročnu ponovljivost kretanja.
Mobilna robotika i sistemi upravljanja
Projektujem mobilne platforme za navigaciju u složenim okruženjima s visokom preciznošću. Standardni rasporedi pogona zauzimaju vrijedan unutrašnji prostor unutar okvira automatiziranih vozila. Premještanje komponenti pogona stvara čist strukturni prostor za baterije, senzore i centralnu upravljačku elektroniku. Integriram specijalizirane kutne pogone kako bih održao visoku mobilnost uz uštedu prostora u unutrašnjem okviru.
Upravljački moduli za AGV-ove i AMR-ove
Dizajniram upravljive pogonske module za automatski vođena vozila (AGV) i autonomne mobilne robote (AMR). Ove autonomne jedinice zahtijevaju nezavisno usmjeravanje snage od 90 stepeni unutar uskih nosača kotača kako bi se postiglo potpuno kretanje u svim smjerovima. Električne pogonske motore montiram vertikalno unutar kućišta nosača. Ova okomita orijentacija oslobađa horizontalnu površinu poda iznad mehanizma kotača.
InstaliramUgaoni zupčanikpar unutar svakog upravljačkog modula za direktni prijenos rotacije motora na horizontalnu osovinu kotača.
●Vertikalna montaža motora smanjuje horizontalni otisak unutar šasije vozila.
●Preusmjeravanje snage pod pravim uglom okreće obrtni moment pogona precizno za 90 stepeni.
●Jednak broj zubaca prenosi punu brzinu i obrtni moment motora bez dinamičkih gubitaka.
Ovaj kompaktni raspored održava osu upravljanja poravnatom sa središtem točka. Pojednostavljeni sklop štiti pogonske komponente od prašine iz okoline i otpadaka tokom rada.
Diferencijalni pogoni u istraživačkim roverima
Istraživački roveri prelaze nepredvidiv teren gdje se kontakt s tlom stalno mijenja. Dizajniram diferencijalne pogonske sklopove koji distribuiraju mehaničku snagu preko fleksibilnih krakova ovjesa s klackalicom i postoljem. Kutni prijenos snage pretvara rotacijsku silu iz centralnih pogonskih osovina u pokretne zglobove ovjesa. Ovaj strukturni raspored drži teške pogonske motore montirane blizu središta glavnog tijela, što stabilizira ravnotežu vozila na strmim nagibima.
Upravljanje povratnim udarom i udarnim opterećenjima ostaje ključno u operativnim okruženjima na neasfaltiranom terenu. Postavljam uske tolerancije mreže tokom mehaničke montaže kako bih smanjio ugaoni zazor tokom promjena smjera. Nekontrolisani povratni udar uzrokuje greške u pozicioniranju u autonomnim navigacijskim sistemima. Upravljam iznenadnim udarnim silama održavanjem operativnih parametara unutar umjerenih pragova obrtnog momenta i brzine. Rad unutar sigurnih mehaničkih granica sprječava zamor površine zuba, smanjuje termičko širenje unutar zatvorenih kućišta pogona i osigurava kontinuiranu tačnost kretanja tokom dugih misija rovera.
Aktivacija kod humanoida i egzoskeleta
Zglobovi kuka i skočnog zgloba u humanoidnim okvirima
Dizajniram humanoidne robotske noge kako bih replicirao prirodno ljudsko kretanje unutar uskih strukturnih okvira. Ograničenja prostora oko zglobova kuka i skočnog zgloba prisiljavaju me da elektromotore postavim dalje od linija okretanja zglobova. Direktno postavljanje motora u liniju stvara široke, nezgrapne noge koje ometaju prirodne korake pri hodanju. Pogonske motore montiram vertikalno unutar strukturnih kanala za noge kako bih eliminirao nepotrebnu širinu.
Komponente prijenosa pod pravim uglom usmjeravaju rotacijsku snagu preko osa zglobova koje se ukrštaju. InstaliramSklop ugaonog zupčanikaunutar kompaktnog kućišta zgloba za okretanje rotacije motora za devedeset stepeni bez promjene ulaznog obrtnog momenta ili izlazne brzine. Izolovanje čistih promjena smjera od sekundarnih faza smanjenja brzine održava preciznu kontrolu položaja nogu tokom automatizovanih ciklusa hodanja. Ove humanoidne zglobne pogone koristim strogo unutar umjerenih ograničenja brzine i opterećenja. Održavanje operativnih opterećenja unutar konzervativnih granica sprječava termičko širenje koje bi narušilo poravnanje zuba unutar zatvorenih aluminijskih okvira zglobova.
Nosivi pogoni za egzoskelete donjih ekstremiteta
Nosivi egzoskeleti za donje ekstremitete zahtijevaju tanke strukturne profile kako bi se osigurala udobnost korisnika i fizička sigurnost. Izbočeni pogonski sklopovi narušavaju ljudsku ravnotežu i zakače se za prepreke u okolini. Postavljam ravne električne aktuatore paralelno s vanjskim potpornim šipkama za butine i potkoljenice korisnika. Ovaj mehanički raspored drži teške strukturne komponente blizu središta tijela korisnika.
Parovi kosih zuba pod pravim uglom pretvaraju rotacijsku silu devedeset stepeni direktno u osovine okretanja koljena i skočnog zgloba. Ova shema okomitog montiranja stvara kompaktnu pogonsku ovojnicu oko ljudskih zglobnih struktura. Koristim specifične operativne parametre kako bih održao stabilne performanse tokom zadataka pomoći pri nošenju:
●Perpendikularno preusmjeravanje snage minimizira lateralnu širinu uređaja duž ekstremiteta.
●Jednake ulazne i izlazne brzine osiguravaju predvidljivo vrijeme kretanja.
●Umjereni pragovi opterećenja čuvaju kontaktne površine zuba tokom ponovljenih ciklusa koraka.
Redovno mjerim temperature mehaničkog kućišta tokom kontinuiranih ispitivanja hodanja ljudi. Rad ispod visokih termalnih granica štiti unutrašnja sintetička maziva od iznenadnog kvara. Čisti slojevi podmazivanja minimiziraju površinsko trenje, eliminiraju mehaničko vezivanje i produžavaju vijek trajanja pogona tokom svakodnevnog rada.
IntegriramSklopovi ugaonih zupčanikapostići pouzdan prijenos snage od 90 stepeni unutar robotskih okvira ograničenog prostora. Ovi pouzdani mehanizmi održavaju strogi prijenosni omjer 1:1. Oni glatko preusmjeravaju rotacijsko kretanje bez promjene izlazne brzine ili mehaničkog obrtnog momenta. Moji inženjerski projekti primjenjuju ove pogone unutar zglobnih manipulatora, modula za upravljanje mobilnim platformama i nosive robotike za pomoć ljudima.
Rad ovih preciznih pogona unutar umjerenih granica opterećenja i brzine ostaje ključan za maksimiziranje vijeka trajanja zupčanog zahvata.
Sprječavam termičko širenje i štitim unutrašnje slojeve maziva poštujući ove operativne granice. Ova disciplinovana strategija dizajna garantuje kontinuiranu dinamičku tačnost u naprednim modernim robotskim sistemima.
Često postavljana pitanja
Koja je glavna svrha ugaonog zupčanika u robotici?
Koristimzupčanici za ugaoza promjenu smjera rotacijske snage za 90 stepeni unutar uskih robotskih okvira. Imaju jednak broj zubaca na obje komponente sa zakošenim rezom. Ovaj jedinstveni dizajn prenosi kretanje direktno između okomitih osovina bez promjene brzine rotacije ili mehaničkog obrtnog momenta vašeg sistema.
Zašto biram kutne zupčanike umjesto standardnih cilindričnih zupčanika u robotskim zglobovima?
Ja biramzupčanici za ugaokada se moji mehanički dizajni suočavaju sa ozbiljnim prostornim ograničenjima. Standardni cilindrični zupčanici usmjeravaju snagu duž paralelnih osovina, što produžuje kućišta zglobova. Kutni zupčanici mi omogućavaju da pogonske motore montiram okomito, štedeći ključni unutrašnji volumen unutar kompaktnih ruku, zglobova i nogu.
Da li ugaoni zupčanici mijenjaju brzinu ili obrtni moment mog robotskog pogona?
Ne, kutni zupčanici održavaju strogi prijenosni omjer 1:1. Oni preusmjeravaju kretanje preko osa koje se sijeku, a istovremeno zadržavaju identičnu ulaznu brzinu i izlazni obrtni moment. Svako potrebno smanjenje brzine ili multiplikaciju obrtnog momenta rješavam korištenjem odvojenih mjenjača na drugim mjestima u pogonskom sklopu.
Kako da spriječim prekomjerno habanje zupčanika ugaonog rezača tokom kontinuiranog rada?
Održavam operativna opterećenja i radne brzine unutar umjerenih pragova. Visoke brzine proizvode unutrašnju toplinu, uzrokujući termičko širenje koje remeti precizno poravnanje zuba. Rad unutar sigurnih granica čuva slojeve sintetičkog maziva, sprječava zamor površine zuba i produžava mehanički vijek trajanja.
Vrijeme objave: 20. avg. 2026.